

NVIDIA IsaacTeleop 2026: แปลงการเคลื่อนไหว XR สู่คำสั่งหุ่นยนต์
เจาะลึก NVIDIA IsaacTeleop ระบบแปลงการเคลื่อนมือและคอนโทรลเลอร์ XR สู่คำสั่งหุ่นยนต์ด้วยเอนจิ้น Python และ NumPy บริสุทธิ์
ภาพประกอบจากคลังภาพสต็อก ไม่ใช่ภาพจากเหตุการณ์จริง
- NVIDIA เปิดตัว IsaacTeleop เครื่องมือแปลงการเคลื่อนไหว
- รองรับ XR hand tracking และ motion controller input
- ขับเคลื่อนด้วยเอนจิ้น retargeting แบบ pure Python และ NumPy
- แปลงท่าทางสู่คำสั่งควบคุมหุ่นยนต์ได้อย่างแม่นยำ
การพัฒนาหุ่นยนต์ในปัจจุบันก้าวไปอีกขั้นด้วยเทคโนโลยีการควบคุมระยะไกลที่ซับซ้อนขึ้น นวัตกรรมใหม่จากค่ายเทคโนโลยีระดับโลกช่วยให้การส่งผ่านการเคลื่อนไหวจากมนุษย์ไปยังเครื่องจักรกลมีความลื่นไหลและแม่นยำมากกว่าเดิม โดยเฉพาะการนำข้อมูลจากอุปกรณ์ XR มาประยุกต์ใช้งานจริงในภาคสนามหุ่นยนต์อัจฉริยะ
ระบบดังกล่าวถูกออกแบบมาเพื่อเชื่อมช่องว่างระหว่างการเคลื่อนไหวของมนุษย์กับโครงสร้างของหุ่นยนต์ที่มีความแตกต่างกัน โดยอาศัยกระบวนการคำนวณทางคณิตศาสตร์และชุดคำสั่งที่ได้รับการปรับแต่งมาเป็นพิเศษ เพื่อให้หุ่นยนต์สามารถเลียนแบบท่าทางได้อย่างเป็นธรรมชาติที่สุด
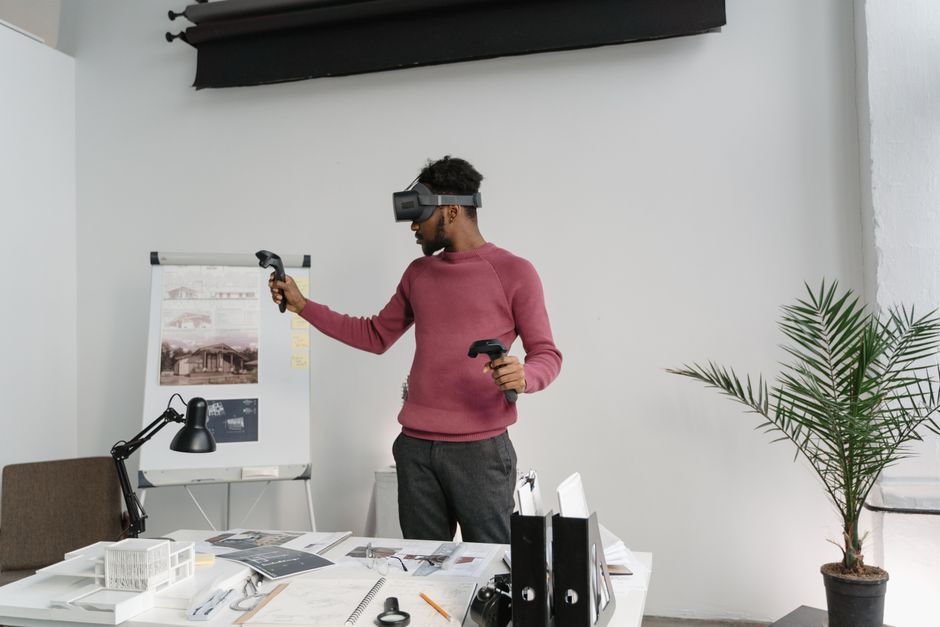
ภาพประกอบจากคลังภาพสต็อก ไม่ใช่ภาพจากเหตุการณ์จริง
หัวใจสำคัญของเทคโนโลยีนี้คือการประมวลผลข้อมูลจากตัวติดตามมือและคอนโทรลเลอร์เคลื่อนไหวแบบเรียลไทม์ ซึ่งช่วยให้ผู้ใช้งานสามารถควบคุมแขนกลหรือหุ่นยนต์เคลื่อนที่ได้ผ่านการเคลื่อนไหวร่างกายของตนเองโดยตรง ลดความซับซ้อนในการเขียนโปรแกรมควบคุมแบบดั้งเดิม
การใช้ภาษา Python และไลบรารีอย่าง NumPy ในเอนจิ้น retargeting สะท้อนให้เห็นถึงความพยายามของนักพัฒนาในการทำให้ระบบมีความยืดหยุ่นและเข้าถึงได้ง่ายขึ้น การประมวลผลเมทริกซ์และเวกเตอร์ผ่าน NumPy ช่วยให้การแปลงพิกัดจากมือมนุษย์ไปสู่องศาข้อต่อของหุ่นยนต์ทำได้อย่างรวดเร็วและมีประสิทธิภาพสูง ซึ่งเป็นสิ่งจำเป็นสำหรับงานที่ต้องการความหน่วงต่ำ (Low Latency)
องค์ประกอบหลักของระบบประกอบด้วย:
- การดึงข้อมูลพิกัดจากอุปกรณ์ XR มือและคอนโทรลเลอร์
- เอนจิ้น retargeting ที่สร้างขึ้นด้วยภาษา Python บริสุทธิ์
- กระบวนการแปลงโครงสร้างท่าทางให้เข้ากับหุ่นยนต์แต่ละประเภท
ที่มา: MarkTechPost
พบข้อมูลผิดพลาดในบทความนี้? แจ้งปัญหาบทความนี้
ความคิดเห็น
แสดงความคิดเห็น