

นักศึกษา Queen's University ลุยแข่งหุ่นยนต์ Nasa สหรัฐฯ
ทีมนักศึกษา 10 คนจาก Queen's University Belfast นำหุ่นยนต์น้ำหนัก 52 กก. เป็นตัวแทนสหราชอาณาจักรและยุโรป ไปแข่งขัน Nasa Lunabotics ที่มหาวิทยาลัยเซนทรัลฟลอริดา
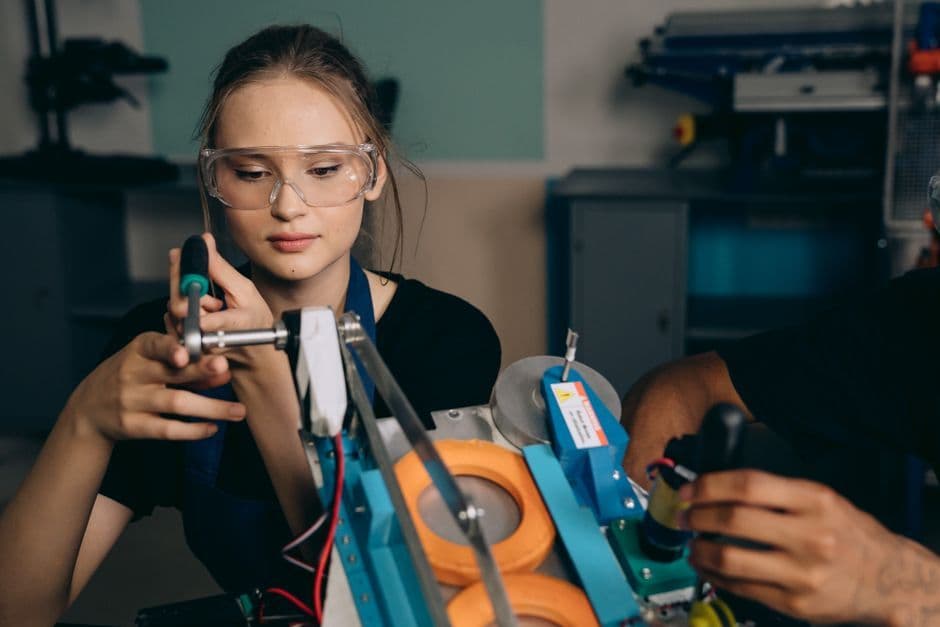
ภาพประกอบจากคลังภาพสต็อก ไม่ใช่ภาพจากเหตุการณ์จริง
- นักศึกษา 10 คนจาก Queen's University Belfast เป็นตัวแทน UK และยุโรปไปแข่ง Nasa Lunabotics
- หุ่นยนต์โครงสร้างอะลูมิเนียมน้ำหนัก 52 กิโลกรัม ถูกพัฒนาขึ้นเพื่อจำลองภารกิจบนดวงจันทร์
- ทีมแบ่งการทำงานเป็น 3 กลุ่ม ได้แก่ ซอฟต์แวร์ อิเล็กทรอนิกส์ และเครื่องกล
ทีมนักศึกษาวิศวกรรมศาสตร์จาก Queen's University ในไอร์แลนด์เหนือ กำลังเตรียมตัวเดินทางไปยังสหรัฐอเมริกา เพื่อเข้าร่วมการแข่งขันหุ่นยนต์ระดับอุดมศึกษาที่มีชื่อว่า Nasa Lunabotics ซึ่งจัดขึ้นเพื่อเปิดโอกาสให้ทีมนักศึกษาได้ประยุกต์ใช้กระบวนการวิศวกรรมระบบของ NASA ในการออกแบบ สร้าง และควบคุมหุ่นยนต์สำรวจดวงจันทร์
ผลงานของพวกเขาคือหุ่นยนต์ที่สร้างขึ้นในห้องปฏิบัติการ ซึ่งถูกออกแบบมาเพื่อทดสอบการปฏิบัติงานในภารกิจดวงจันทร์ในอนาคต โดยหุ่นยนต์ตัวนี้มีความสามารถในการขุดวัสดุจำลองดวงจันทร์ ขับขี่ผ่านสิ่งกีดขวาง และนำวัสดุเหล่านั้นมาสร้างเป็นกำแพงตามโจทย์ของการแข่งขัน
ภาพประกอบจากคลังภาพสต็อก ไม่ใช่ภาพจากเหตุการณ์จริง
ทีมงานประกอบด้วยนักศึกษา 10 คนจาก QUB ที่สามารถคว้าตั๋วมาแข่งขันได้หลังจากการชนะการแข่งขันในสหราชอาณาจักรที่เมืองมิลตันคีนส์เมื่อช่วงต้นปีที่ผ่านมา และในครั้งนี้พวกเขาจะต้องไปประชันฝีมือกับทีมนักศึกษาจากมหาวิทยาลัยทั่วโลก เช่น ออสเตรเลีย อินเดีย และสหรัฐอเมริกา ณ มหาวิทยาลัยเซนทรัลฟลอริดา
การแข่งขัน Nasa Lunabotics ไม่เพียงแต่ท้าทายความสามารถทางด้านวิศวกรรมหุ่นยนต์และการเขียนโปรแกรมควบคุมแบบอัตโนมัติเท่านั้น แต่ยังจำลองข้อจำกัดจริงของการสำรวจอวกาศ เช่น การขนย้ายวัสดุและการเคลื่อนที่บนพื้นผิวจำลอง ซึ่งช่วยให้นักศึกษามีประสบการณ์ตรงในการเตรียมพร้อมสู่อุตสาหกรรมอวกาศยุคใหม่
เจมี สมิธ นักศึกษาวิศวกรรมไฟฟ้าและอิเล็กทรอนิกส์ชั้นปีที่ 3 และหัวหน้าทีมซอฟต์แวร์ เปิดเผยว่า ทีมถูกแบ่งออกเป็น 3 ฝ่ายหลัก ได้แก่ ซอฟต์แวร์ อิเล็กทรอนิกส์ และเครื่องกล โดยหน้าที่หลักของเขาคือการควบคุมโรเวอร์และพัฒนาความสามารถในการทำงานแบบอัตโนมัติ รวมถึงการสร้างระบบจำลองหุ่นยนต์ขึ้นมาก่อนที่จะสร้างตัวจริงขึ้นมา
"เราทำได้ดีมาก เราชนะการแข่งขันและสนุกกับมันมาก"
Jamie Smith
ในขณะที่แจ็ก ฟิตซ์แพทริก นักศึกษาปริญญาเอกและสมาชิกทีมเครื่องกล กล่าวเสริมว่า โครงสร้างของหุ่นยนต์โรเวอร์ทำจากอะลูมิเนียมน้ำหนัก 52 กิโลกรัม ซึ่งถูกออกแบบร่วมกันก่อนจะนำไปคว้าชัยชนะในการแข่งขันที่เมืองมิลตันคีนส์ และได้รับคำเชิญให้เข้าร่วมการแข่งขันระดับนานาชาติของ NASA ในเวลาต่อมา
ที่มา: BBC Science & Environment
พบข้อมูลผิดพลาดในบทความนี้? แจ้งปัญหาบทความนี้
ความคิดเห็น
แสดงความคิดเห็น